
В Алматы началось создание высокоточной карты для тестирования автономного транспорта
Высокоточная карта является одним из ключевых элементов технологии автономного транспорта.
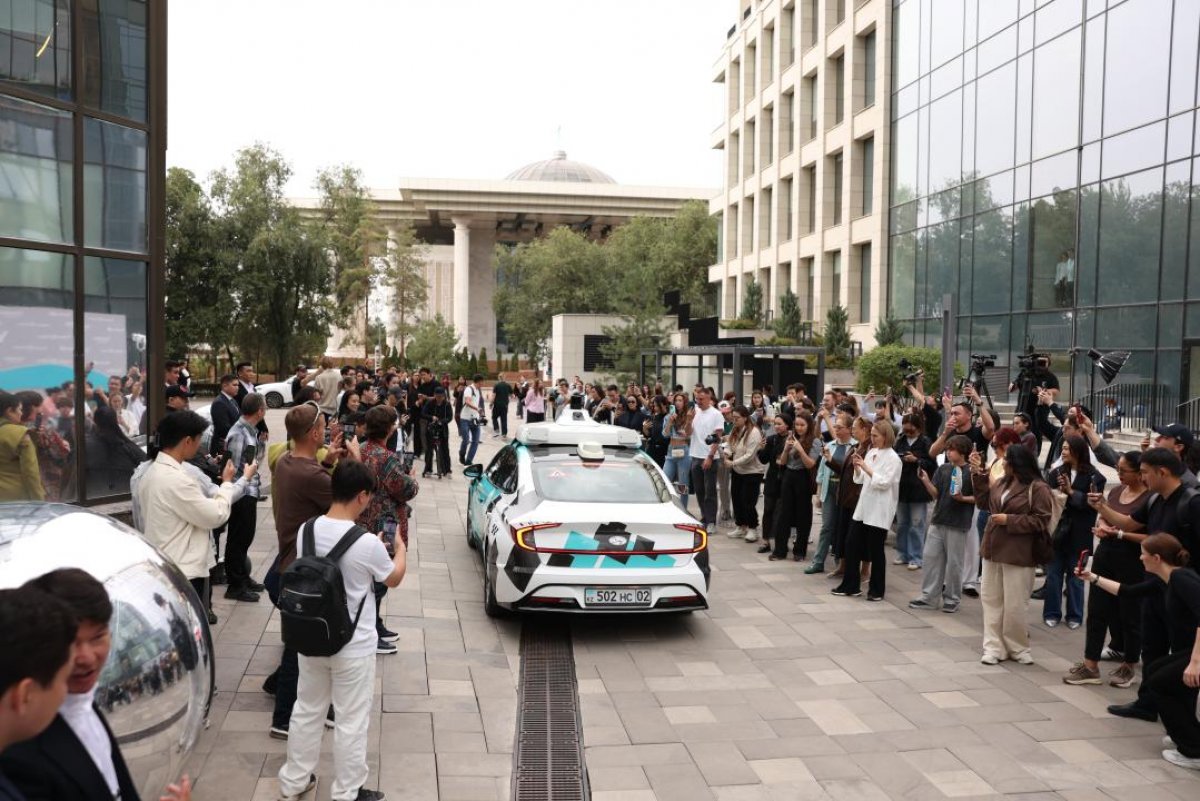
В рамках развития автономного транспорта и внедрения технологий искусственного интеллекта в Казахстане в Алматы начался новый этап подготовки к тестированию беспилотных автомобилей. При поддержке Министерства искусственного интеллекта и цифрового развития РК Yandex Qazaqstan приступил к созданию высокоточной цифровой карты города, которая станет технологической основой для дальнейшего пилотирования автономного транспорта в городской среде, передает Liter.kz.
Как отмечается, специально оборудованные автомобили уже начали выезжать на улицы Алматы для сбора данных о дорожной инфраструктуре. Они оснащены лидарами, камерами и другими сенсорами, которые фиксируют дорожную разметку, светофоры, дорожные знаки, перекрестки и другие элементы городской среды. На основе полученной информации формируется подробная цифровая модель дорожной инфраструктуры.
Работа проводится в рамках последовательного создания условий для тестирования и внедрения технологий автономного транспорта в Казахстане. В стране определяются нормативные и технологические подходы к безопасному пилотированию беспилотных автомобилей в реальной городской среде.
“Искусственный интеллект должен становиться прикладной технологией, которая меняет реальные отрасли экономики и повседневную жизнь людей. Автономный транспорт – один из наиболее наглядных примеров такого перехода. В Казахстане уже созданы нормативные условия для тестирования автономных автомобилей в городской среде. Следующий этап – формирование необходимой технологической инфраструктуры. Создание высокоточной карты Алматы является частью этой работы. При этом ключевым принципом остается безопасность. Поэтому внедрение автономного транспорта будет проходить поэтапно через тестирование технологий, анализ реальных дорожных сценариев и дальнейшее совершенствование регулирования”, – отметил заместитель премьер-министра – министр искусственного интеллекта и цифрового развития Республики Казахстан Жаслан Мадиев.
Высокоточная карта является одним из ключевых элементов технологии автономного транспорта. Она содержит детализированные данные о дорожной разметке, перекрестках, дорожных знаках, светофорах и других объектах на маршруте и помогает беспилотному автомобилю точно определять свое местоположение и ориентироваться в городской среде.
При этом во время движения автономная система также анализирует происходящее вокруг в режиме реального времени с помощью комплекса сенсоров.
“Алматы – крупнейший мегаполис страны со сложной и разнообразной транспортной инфраструктурой. Для города важно изучать возможности новых технологий и создавать условия для их безопасного внедрения. Картографирование позволит учесть особенности городской среды и сформировать технологическую основу для следующих этапов проекта”, – отметил руководитель управления цифровизации города Алматы Сабит Нурканат.
Как сообщили в Yandex Qazaqstan, на текущем этапе автомобили выполняют исключительно картографирование городской среды и не перевозят пассажиров в автономном режиме.
“Создание высокоточной карты – важный этап подготовки технологии автономного транспорта к работе в Алматы. Городская среда постоянно меняется: это перекрестки, разметка, светофоры, дорожные знаки и различные сценарии организации движения. Нам необходимо собрать и систематизировать эти данные, чтобы автономный автомобиль мог точно ориентироваться на маршруте. Сейчас наши автомобили занимаются картографированием города, а о следующих этапах проекта мы расскажем отдельно”, — отметил руководитель Yandex Qazaqstan Тимур Шалекенов.
Технология автономного транспорта использует комплекс программных и аппаратных решений. Лидары позволяют определять расстояние до объектов и формировать трехмерную модель окружающего пространства, камеры распознают дорожные знаки, сигналы светофоров и другие визуальные объекты, а дополнительные сенсоры дополняют данные о дорожной ситуации.
На основе этой информации система определяет положение автомобиля, распознает других участников движения и объекты вокруг, прогнозирует развитие дорожной ситуации и формирует дальнейшую траекторию движения.